SUR-Nav 自主探索研究
基于 ROS2 和 Nav2 的自主探索算法研究,提出 SUR 多目标效用模型和 Top-K 两阶段筛选策略,实现 90%+ 地图探索覆盖率
基于 ROS2 和 Nav2 的自主探索算法研究,提出 SUR 多目标效用模型和 Top-K 两阶段筛选策略,实现 90%+ 地图探索覆盖率
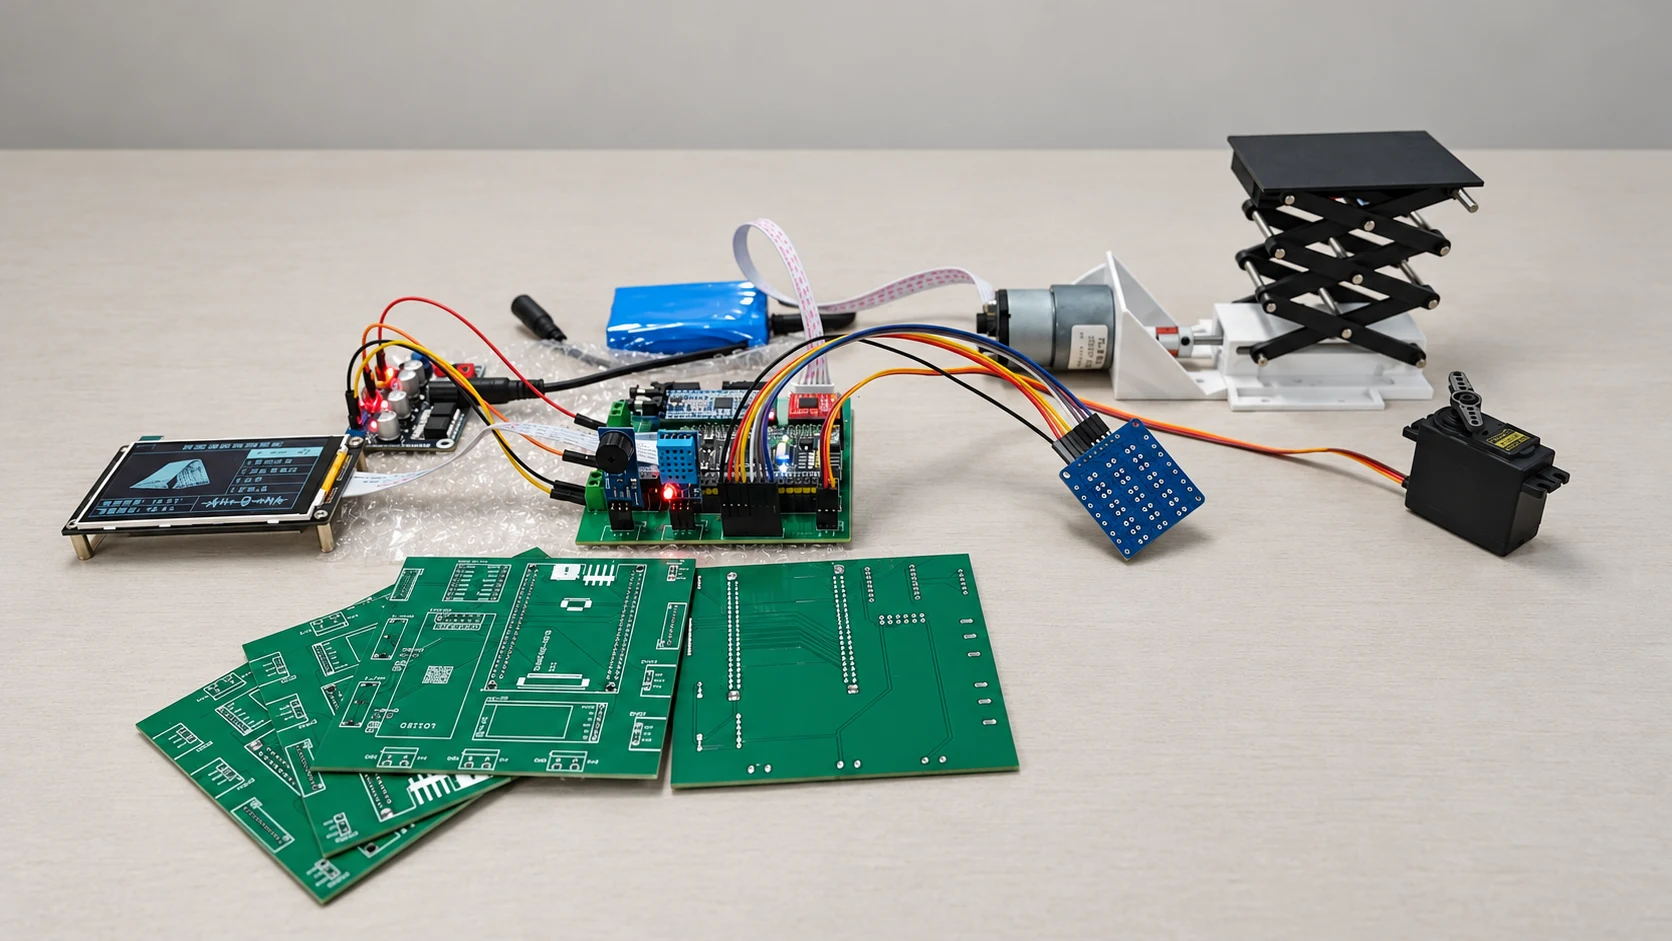
独立完成校级大创项目,从针管液动到电机自动,从面包板到PCB,实现桌面收纳智能化,B站视频3w+播放
方法图为 SUR 模型的关系示意,不表示实验数据或完整算法流程。
已获国家奖学金及多项省级竞赛一等奖。围绕 ROS2 机器人导航、嵌入式开发与机电一体化持续实践, 已受理发明专利 2 项、实用新型专利 1 项。
技术方向、项目背景、成长阶段与过程记录。
学了的,就要做出来。— build what you learn.

